fig2
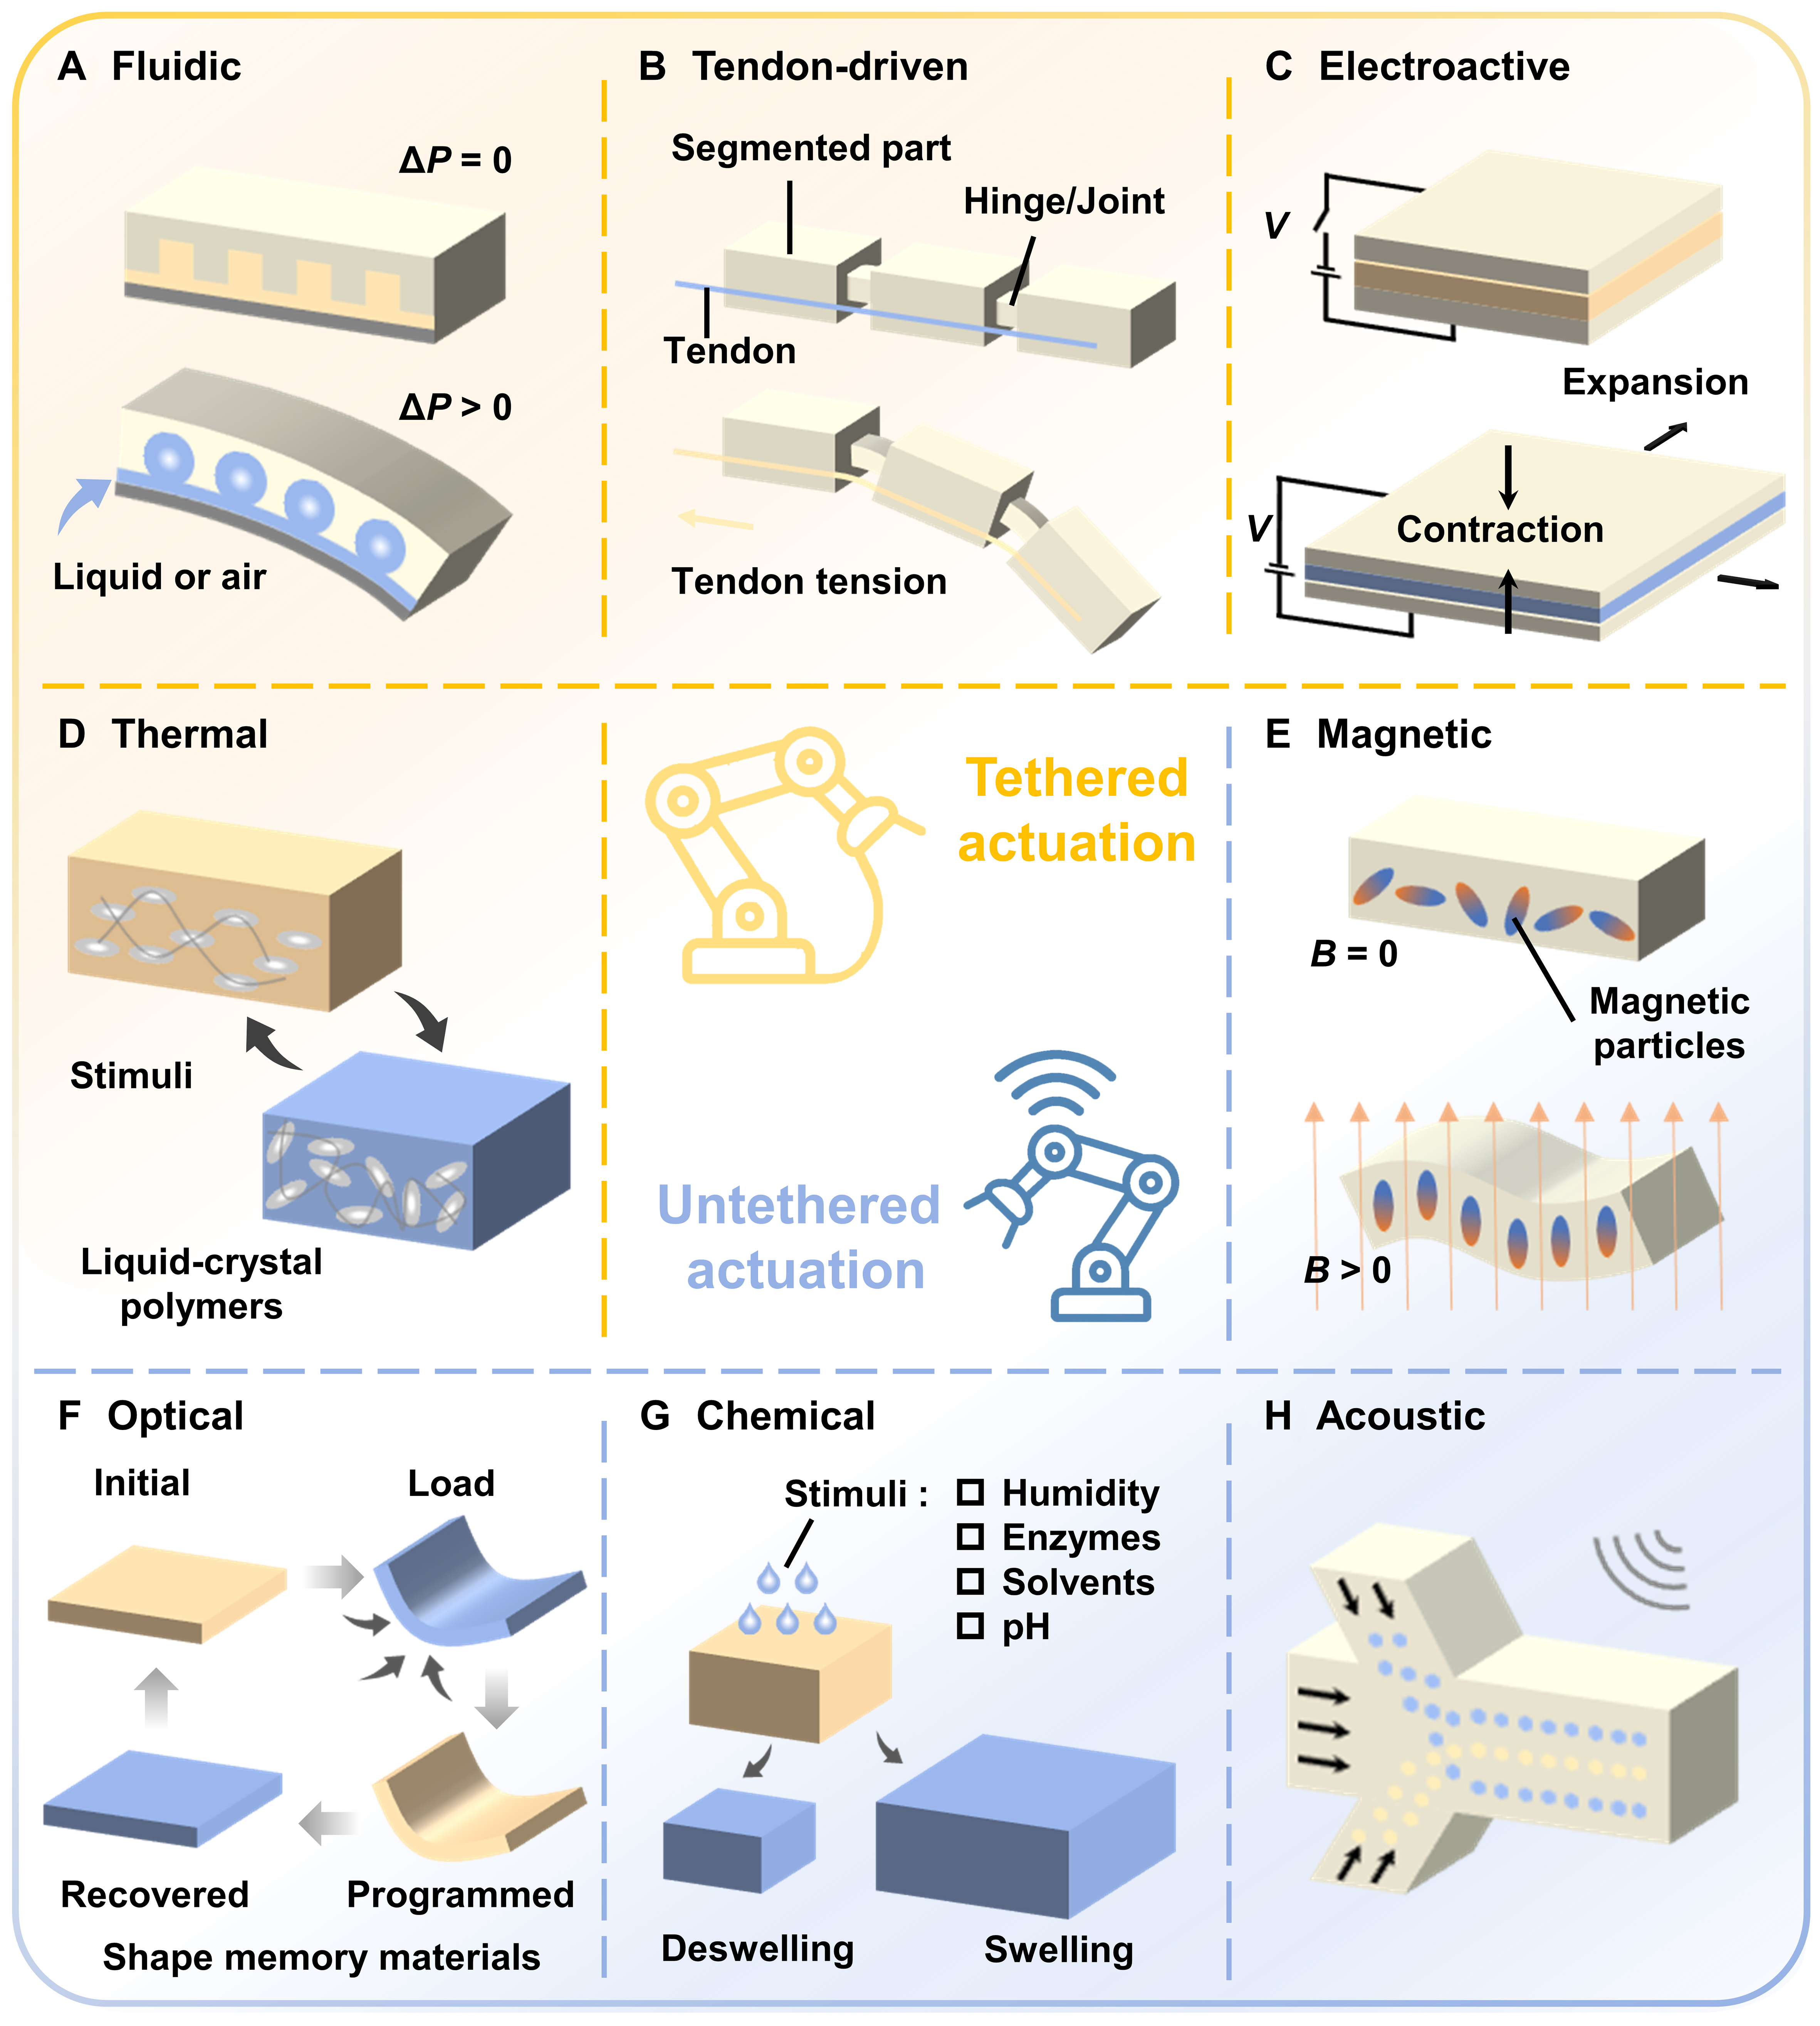
Figure 2. Schematic illustration of representative actuation approaches in soft robotics. (A) Fluidic actuation; (B) Tendon-driven actuation; (C) Electroactive actuation; (D) Thermal actuation; (E) Magnetic actuation; (F) Optical actuation; (G) Chemical actuation; (H) Acoustic actuation.